모빌테크, 국방과학연구소와 무인자율차량 시험평가 플랫폼 구축
공간지능 인프라 기업 모빌테크는 국방과학연구소(ADD)와 ‘무인자율차량 시험평가를 위한 가상 시험환경 고도화 기술 개발’ 사업에서 가상 시험 플랫폼 구축을 수행하고 있다고 12일 밝혔다. 군용 무인자율차량의 기능과 성능을 가상환경에서 검증하는 시험평가 플랫폼을 구축해 실제 시험의 비용과 안전상 제약을 보완하고, AI 기반 자율주행 알고리즘의 신뢰성을 높이기 위한 사업이다. 사업은 2028년 4월까지 진행된다.
모빌테크는 창원시험센터 내 약 10km 규모의 시험로를 디지털트윈으로 구현한다. 실제 노면의 굴곡과 비포장 지형의 토양 특성을 반영해 야지 주행환경을 재현하며, 카메라·라이다 등 차량에 탑재한 센서를 시뮬레이션한다.
또한 강우·강설·안개 등 다양한 기상 조건을 구현하고, 하드웨어 연동 시험(HIL)과 소프트웨어 연동 시험(SIL)을 통해 실제 차량 제어기와 소프트웨어를 가상환경과 연계해 실제와 유사한 조건에서 자율주행 알고리즘과 차량 성능을 시험할 수 있다.
이러한 기술을 바탕으로 모빌테크는 12일 경기도 성남시 판교에서 열리는 ‘국방 AX 거점 개소식’에 참여한다. 판교 국방 AX 거점은 국방 AX를 위한 군·산·학 협력 거점 가운데 하나로, 육군과 함께 지상 무인체계와 연계한 피지컬AI 기술 개발·실증 등을 추진한다.
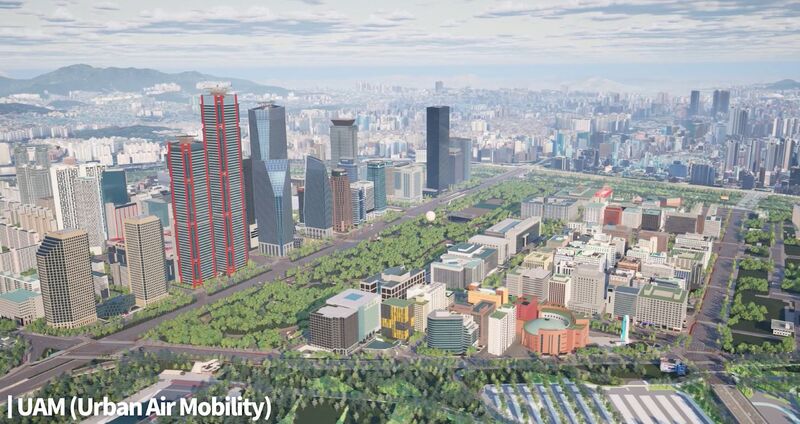
이번 개소식에서 모빌테크는 실제 지형과 시설을 고정밀 3D로 구현하는 디지털트윈 가상 시험 플랫폼 ‘레플리카 시티’를 선보인다. 현장에서는 국방을 비롯해 항만, 주차, 도심 등 다양한 분야에서 수행한 시뮬레이션 프로젝트를 영상으로 소개하고, 디지털트윈·시뮬레이션 기술을 활용한 피지컬AI 개발·검증 사례를 설명할 예정이다.
모빌테크는 카메라나 라이다, GPS 등 다양한 센서에서 수집한 데이터를 정밀하게 정합하는 다중 센서 캘리브레이션 기술도 보유하고 있다. 해당 기술은 산업통상자원부 신기술(NET) 인증을 획득했으며, 유·무인 복합전투체계처럼 여러 센서를 함께 사용하는 국방 시스템에도 적용할 수 있다.
김재승 모빌테크 대표는 “군용 무인체계가 고도화될수록 실제 시험만으로 다양한 지형과 환경을 충분히 검증하는 데에는 비용과 안전 등의 제약이 있다”며 “디지털트윈·시뮬레이션 기술을 통해 실제 시험 전에 자율주행 기능과 성능을 검증할 수 있는 환경을 구축하고, 국방 피지컬AI 개발을 뒷받침하는 시험평가 인프라를 고도화해 나가겠다”고 말했다.
글. 바이라인네트워크
<오민선 기자> omsoms94@byline.network
함께 보면 좋은 자료