로브로스, ‘IGRIS-C’ 전신 원격조작 공개
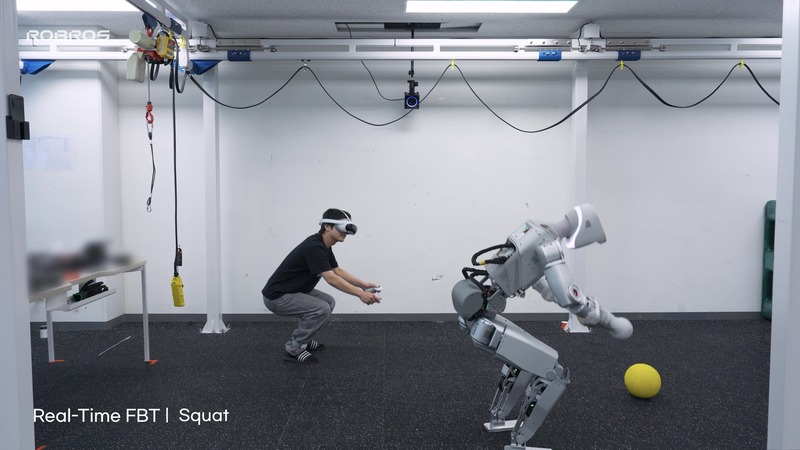
풀스택 AI 휴머노이드 기업 로브로스는 자체 개발한 이족보행 휴머노이드 ‘이그리스-C(IGRIS-C)’의 실시간 전신 원격조작 기술을 선보였다고 22일 밝혔다.
이번 원격조작 기술 영상에는 이그리스-C의 상체가 아닌 하체 움직임까지 담겼다. 작업자의 움직임을 로봇의 전신 움직임으로 연결하고 보행·자세·균형·상하체 동작을 통합적으로 제어할 수 있도록 기술을 고도화했다.
공개된 영상에서는 작업자의 움직임에 따라 이그리스-C가 상·하체를 동시에 움직이고, 샌드백을 타격하거나 발로 공을 차는 등 주변 환경 및 사물과 상호작용하는 모습을 확인할 수 있다. 로브로스에 따르면 이번에 공개한 전신 원격조작 기술은 현재 국내에 공개된 기술 가운데 최고 수준이다.
실시간 전신 원격조작의 핵심은 사전에 정해진 동작을 재생하는 것이 아니라 작업자가 주변 상황을 직접 판단하면서 휴머노이드의 이동과 작업을 실시간으로 통합 제어할 수 있다는 데 있다. 상체 중심의 원격조작이 정해진 위치에서 팔을 이용하는 작업에 주로 활용됐다면, 전신 원격조작은 로봇을 이동시키고 자세를 바꾸면서 양팔로 물체를 조작하는 등 이동과 작업이 결합된 상황에도 대응할 수 있다.
이러한 기능은 작업 대상과 위치, 주변 환경이 계속 달라지는 실제 산업 현장에서 필수적이다. 정형화된 자동화 설비만으로 대응하기 어려운 작업이 이뤄지는 공장과 물류센터 등에서는 휴머노이드가 현장 상황에 맞춰 이동하고 자세를 바꾸며 작업할 수 있는 능력이 반드시 필요하다.
원격조작 기술은 향후 사람이 직접 접근하기 어려운 환경에서도 활용 가능성을 확장할 수 있다. 위험 요소가 있는 현장에 로봇을 투입하고, 작업자는 안전한 위치에서 이를 원격으로 조작하는 방식이다. 로브로스는 향후 고객의 요구에 따라 여러 산업 환경으로 기술 적용 범위를 확대할 계획이다.
전신 원격조작은 휴머노이드의 학습 데이터 확보 측면에서도 큰 의미가 있다. 작업자가 실제 환경에서 로봇의 이동과 조작을 직접 수행하면 보다 다양한 위치와 자세, 작업 상황에서 발생하는 움직임 데이터를 확보할 수 있기 때문이다. 로브로스는 이러한 데이터를 향후 휴머노이드의 작업 범위를 넓히고, 수행 능력을 향상하는 데 활용할 계획이다.
로브로스 관계자는 실시간 전신 원격조작 기술에 대해 “사람이 상황을 판단하고 로봇의 이동과 조작을 실시간으로 연결할 수 있다는 점에서 사전에 모든 상황을 정의하기 어려운 산업 현장에 휴머노이드를 적용하기 위한 중요한 기술”이라고 말했다.
이어 “원격조작 과정에서 축적되는 작업 데이터 역시 향후 휴머노이드의 학습과 기술 고도화에 활용할 수 있다”며 “산업 현장에서 요구되는 다양한 작업을 수행할 수 있도록 전신 원격조작 기술을 지속적으로 발전시켜 나갈 것”이라고 덧붙였다.
글. 바이라인네트워크
<오민선 기자> omsoms94@byline.network
함께 보면 좋은 자료